两颗磁珠读懂肌肉,却还没让假肢迈出一步
三位小腿截肢者坐在屏幕前,试着让一个光标抵达目标,再把它稳稳停住五秒。他们没有穿戴并操纵一条正在行走的机器人假腿。光标的位置,来自残肢肌肉里几颗直径约三毫米的磁珠:肌肉收缩或伸长,磁珠的相对位置就变,贴在外面的传感器读出磁场,再把变化送进控制器。麻省理工学院10月29日介绍了这项发表于《Nature Sensors》的研究。
三位小腿截肢者坐在屏幕前,试着让一个光标抵达目标,再把它稳稳停住五秒。他们没有穿戴并操纵一条正在行走的机器人假腿。光标的位置,来自残肢肌肉里几颗直径约三毫米的磁珠:肌肉收缩或伸长,磁珠的相对位置就变,贴在外面的传感器读出磁场,再把变化送进控制器。麻省理工学院10月29日介绍了这项发表于《Nature Sensors》的研究。它让假肢控制多了一种读懂肌肉的办法,也让“已经能走路了吗”成为必须先回答的问题。〔1〕〔2〕
答案是:这轮研究还没有证明能安全、稳定地带着假腿走路。受试者做的是二维屏幕上的虚拟关节控制;研究团队正在开展更大规模的假肢控制测试。把光标实验写成假肢日常行走,等于把验证链条中最难的一段直接略掉。〔1〕〔2〕
肌肉想说什么
传统肌电方案在皮肤表面贴电极,读取肌肉激活时的电信号。电信号告诉控制器“有活动”,却不总能直接告诉它肌肉缩短了多少、速度怎样、是否仍保持一个姿势。汗液、其他肌肉的串扰和电极位置也可能干扰信号。走路时,假腿控制器需要连续估计关节位置、力矩和阻抗;一个短暂的读数错误,和在屏幕上光标抖动相比,代价更高。这里是研究者提出的技术动机,不是对所有现有假肢性能的总判决。〔1〕
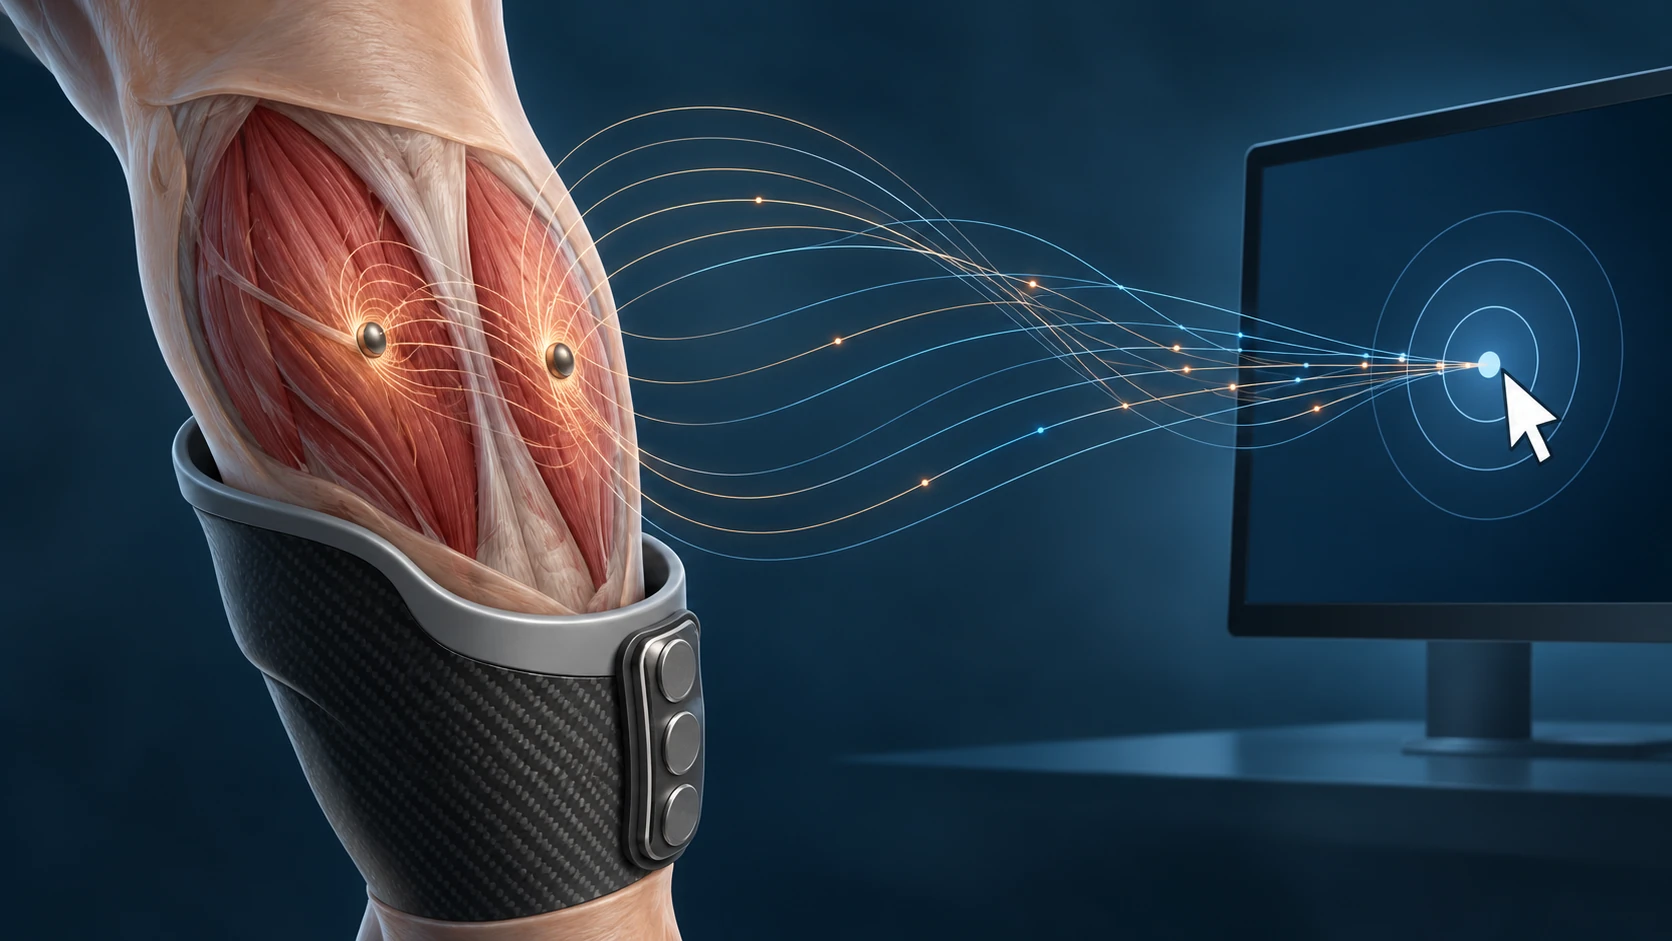
磁珠方法把问题换成几何测量。在目标肌肉内植入小磁珠,外置磁强计阵列从皮肤之外追踪它们。两颗磁珠距离变化,近似反映这段肌肉的长度变化;连续测量还能估计速度。研究论文摘要报告,系统可在最多约六厘米的组织深度追踪,并达到亚毫米级的实时分辨率。它测到的是被选定肌肉的运动状态,不能直接读取人的全部意图,也不意味着无需校准和算法。〔2〕
这次三位参与者都接受过一种特殊的小腿截肢重建手术:拮抗肌和主动肌以成对方式重新连接,使残肢里还保留一定动态机械关系。每位参与者身上既有磁珠,也有植入电极,研究者还能在皮肤表面放置电极。于是,同一人的肌肉活动可以被几种方法并行采集,再送去控制相同的虚拟任务。设计的长处是内部比较;边界是样本非常小,而且这些参与者和一般截肢者并不完全相同。〔1〕〔2〕
光标可以说明什么
屏幕上的二维空间对应假想的踝关节两个方向。研究人员让参与者移动光标、停留并回到中性位置,然后比较磁珠、植入肌电和表面肌电等输入方式。论文摘要的表述是:在多数评估指标上,磁珠追踪与常规方案相当或更好。不能把“多数”改成“全部”,也不能把虚拟控制的改进自动译成摔倒风险下降、步速提升或长期生活质量改善。〔1〕〔2〕
论文预印本披露,三位参与者中用于某些目标超调统计的只有两位。研究人员也报告,在三人平均超过一年植入观察里,没有看到磁珠迁移或相关刺激并发症。三人、一段观察期的“未见”不足以证明广泛人群的长期安全。尤其是需要磁共振成像、组织条件不同或存在其他疾病的人,适用范围要由正式临床评估决定。论文有FDA研究器械许可和伦理审批,但研究许可不是产品获准普遍上市。〔3〕
屏幕任务还有一个容易被忽略的人体细节:参与者并不是随手一动就获得好成绩。论文方法写明,采集前有校准和练习,研究人员还根据参与者反馈调整灵敏度。技术意义仍然存在——磁珠把肌肉运动变成可用的实时信号——但性能数字依赖特定的传感器位置、算法、任务和训练。现实生活中,假肢要承受不同速度、地形、疲劳、汗液与长时间佩戴,控制器也要在突发失衡时可靠地工作。〔3〕
这不是磁性假肢的第一幕
研究的亮点也需要放回历史。2024年,意大利圣安娜高等学校等团队已在一位上肢截肢者身上使用植入磁体和外置定位器,实时控制机械手完成抓握任务。这是独立团队的已发表研究,说明“磁体感知肌肉动作”并非MIT此番首次提出;它不能独立复现MIT新系统在三位小腿截肢者身上的结果。上肢抓握和下肢承重也不是同一难题。〔4〕
MIT团队此前先在动物模型验证磁珠追踪,此次推进到人体长期植入和多自由度虚拟控制。其新意在于,把被动磁珠、可穿戴高密度传感器和实时计算做成一个系统,并与几种肌电接口同场比较。一个来自得克萨斯大学奥斯汀的独立《Nature Sensors》评论,称这种平台可能为更自然的神经假肢控制提供工具;这属于专家解读,不是额外一组临床受试者,也不能当作独立疗效验证。〔1〕〔2〕〔5〕
真正走向使用,还得回答很多没有被一个光标实验解决的问题。外置传感器怎样装在每天穿脱的接受腔上?磁珠与周围组织长期相处如何?摔倒、运动、外界磁场和磁共振检查会带来什么限制?若不同人的残肢肌肉结构差异很大,信号是否还能保持稳定?手术、硬件维护、训练和费用由谁承担?研究团队正在继续测试真实假肢控制,但这一页证据尚未给出这些答案。〔1〕〔2〕
对一位截肢者,所谓“更自然”,不会只是一条漂亮的传感器曲线。它可能意味着走上斜坡时不用反复猜下一步的落点,也可能意味着拿起杯子时不必盯着每个手指。为了抵达这些场景,研究者必须把实验室里几秒钟的稳定停留,变成日常环境中反复、可承担风险的动作。今天能确认的是,三位参与者已经用体内的磁珠在屏幕上更细地表达了肌肉变化;能否把这种表达变成可靠的假肢生活,还需要下一轮直接的临床证据。
图片说明:AI生成概念示意,非参与者照片、非论文原图;磁珠、肌肉、接受腔和光标关系仅作解释,不按比例。
来源
- MIT News,2026-10-29:https://news.mit.edu/2026/magnetic-sensors-track-muscle-movement-better-prosthetic-limb-control-1029
- Shallal等,《Nature Sensors》,2026-10-29:https://www.nature.com/articles/s44460-026-00157-6,DOI 10.1038/s44460-026-00157-6。
- 同研究团队2025年预印本全文方法(最终版差异待逐条核对):https://www.medrxiv.org/content/10.1101/2025.11.17.25340274v1.full
- Gherardini等,《Science Robotics》,2024,上肢独立团队先例:https://pubmed.ncbi.nlm.nih.gov/39259781/
- Tang与Wang,《Nature Sensors》独立评论,2026-10-29:https://www.nature.com/articles/s44460-026-00151-y